AI赋能机器人精准抓取 人工智能应用软件开发的关键突破
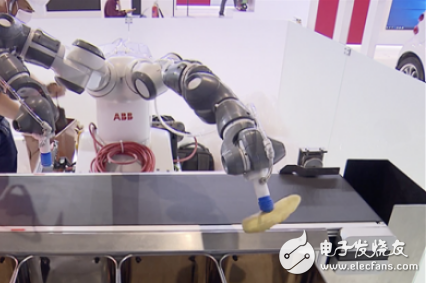
在智能制造、物流仓储和医疗服务等领域,机器人精准抓取一直是核心挑战之一。传统机器人依赖预设程序和简单传感器,难以适应复杂多变的环境。人工智能技术的引入彻底改变了这一局面,通过先进的AI算法与应用软件,机器人不仅能够识别任意形状的物体,还能在动态环境中实现稳定、高效的抓取。
一、AI如何实现精准抓取
精准抓取的核心在于“感知-决策-执行”的闭环。AI技术在其中扮演了大脑的角色:
- 视觉感知与物体识别:基于深度学习的目标检测与分割算法(如YOLO、Mask R-CNN)使机器人能够从RGB-D相机或激光雷达数据中实时识别物体类别、位置和姿态。即使物体堆叠、遮挡或反光,AI模型也能准确提取抓取点。
- 抓取姿态估计:生成式模型或强化学习算法可以评估物体的可抓取区域,输出最优的夹爪位姿。例如,利用点云网络(PointNet++)直接处理三维数据,预测多模态抓取候选。
- 运动规划与力控:AI结合模型预测控制(MPC)或深度强化学习,让机器人手臂在受限空间中避障,并根据物体材质自适应调整抓取力,避免损坏易碎品。
- 实时反馈与纠错:通过触觉传感器和视觉伺服,系统在抓取过程中不断修正误差。神经网络可实现毫秒级响应,应对传送带上的移动目标或人为干扰。
二、人工智能应用软件开发的关键模块
要让上述能力落地,专业的AI应用软件必不可少。典型开发框架包含以下模块:
- 数据采集与标注平台:集成多传感器数据,支持半自动标注和合成数据生成,解决抓取数据集稀缺问题。
- 模型训练与压缩:提供分布式训练环境,支持知识蒸馏和量化,使大型模型能在嵌入式AI芯片上实时运行。
- 仿真到现实的迁移:利用物理仿真引擎(如Isaac Sim)生成大量随机场景,通过域随机化让模型适应真实世界,减少现场调试。
- 抓取规划API与SDK:为机器人厂商提供标准接口,输入物体点云或图像,输出抓取位姿、轨迹和力参数,简化集成。
- 边缘-云协同推理:低延迟的抓取决策在边缘端执行,复杂模型更新和长尾分析在云端完成,实现持续学习。
三、典型应用场景
- 电商物流:AI视觉引导的机械臂从杂乱料箱中分拣商品,每小时抓取超过1000次,成功率达99%以上。
- 汽车制造:装配线上机器人精准抓取线束、螺栓等小零件,适应不同车型的柔性生产。
- 医疗康复:协作机器人辅助抓取手术器械或药瓶,结合AI力控确保安全。
- 农业采摘:识别成熟果实并轻柔抓取,减少损伤。
四、挑战与未来方向
当前仍面临数据依赖、泛化能力不足和实时性瓶颈。未来趋势包括:多模态大模型(视觉-语言-动作)统一抓取策略、自监督学习减少人工标注、以及软体灵巧手与AI的深度融合。随着人工智能应用软件的成熟,机器人精准抓取将像人类一样自然,推动各行业智能化升级。
最新产品
AIGC时代下人工智能应用软件开发与小程序备案操作流程指南
人工智能在软件开发中的应用培训课件 从辅助工具到智能应用开发
2025年软件信息行业人工智能技术应用与软件开发趋势研究报告
人工智能理论与算法软件开发 驱动汽车零部件研发的智能新引擎
2024年人工智能AI软件排行榜前十揭秘 应用软件开发的新趋势
基于人工智能的计算机应用软件开发技术
漫科学 人工智能应用软件开发的新范式
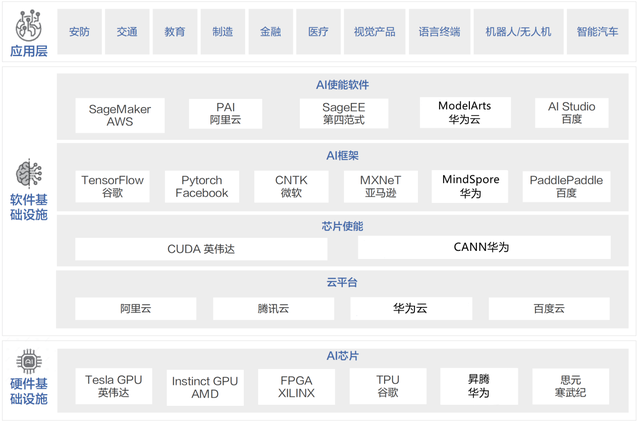
以科技创新推动人工智能产业发展,建设大规模人工智能计算中心势在必行 人工智能应用软件开发的视角
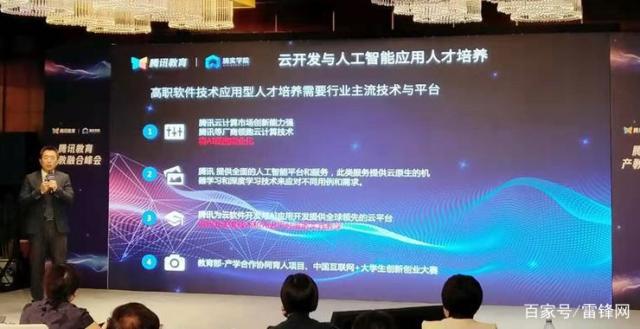
深圳信息职业技术学院王寅峰 我们与腾讯校企合作的五大成果——人工智能应用软件开发
人工智能在作战指挥中的应用与软件开发路径