智能驾驶核心 人工智能应用软件开发的关键作用
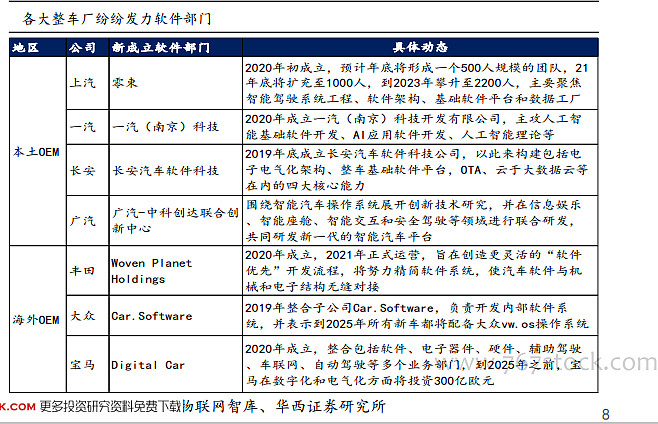
随着汽车产业与信息技术的深度融合,智能驾驶已从概念走向量产落地。在智能驾驶系统的诸多组成部分中,软件正逐步取代硬件成为定义产品差异化的核心要素,而人工智能应用软件开发则构成了这一核心中的关键能力。本文围绕智能驾驶中的软件核心地位,分析人工智能应用软件开发在感知、决策、控制等环节的技术要点与发展趋势。
一、软件定义智能驾驶系统
传统汽车的核心竞争力集中于发动机、变速箱和底盘等机械部件。进入智能驾驶时代,车辆的感知能力、决策逻辑和功能迭代能力高度依赖软件。摄像头、毫米波雷达、激光雷达等传感器采集的数据必须经过软件算法处理才能转化为可用的环境信息;规划控制模块依赖软件实现路径决策与车辆协同;整车OTA升级更使软件成为持续改善用户体验的主要载体。可以说,软件决定了智能驾驶系统的能力边界与进化速度。
在此基础上,人工智能应用软件开发承担了将数据转化为智能行为的核心任务。无论是目标检测、语义分割,还是行为预测与运动规划,均依赖基于深度学习的模型训练与部署。没有高质量的AI软件,硬件传感器难以发挥应有价值。
二、人工智能应用软件开发的核心环节
第一,感知算法开发。智能驾驶需要实时识别车辆、行人、交通标志、车道线等要素。主流方案采用卷积神经网络、Transformer等模型结构处理图像与点云数据,通过大规模标注数据训练提升检测精度与鲁棒性。开发过程还涉及模型量化、剪枝与算子优化,以满足车端算力与实时性约束。
第二,决策规划算法开发。在感知结果基础上,系统需要进行行为决策与轨迹规划。强化学习、模仿学习等方法被用于复杂场景下的策略优化,同时结合规则约束保障安全性。该环节对软件架构设计提出较高要求,需要兼顾实时响应、可解释性与功能安全。
第三,控制与执行软件开发。规划结果需转换为油门、制动、转向等控制指令。模型预测控制、PID等算法在软件中实现闭环调节,并需考虑车辆动力学特性与执行器响应延迟。
第四,数据闭环与模型迭代。人工智能应用软件的质量依赖于数据驱动迭代。通过车端数据回传、自动标注、仿真测试与模型再训练,形成持续改进的闭环。仿真平台与影子模式是支撑该闭环的重要软件基础设施。
三、开发挑战与应对策略
智能驾驶AI软件开发面临多重挑战。安全层面,功能安全与预期功能安全要求软件在异常情况下仍能保障乘客安全,需要引入冗余设计与安全监控机制。算力层面,车端芯片资源有限,软件须在精度与效率间取得平衡。工程层面,模型训练框架与车端推理环境存在差异,跨平台部署与验证成本较高。
应对策略包括:构建标准化的软件开发流程与测试体系,采用影子模式在真实道路持续验证模型表现,推进软硬件协同设计以提升部署效率,并建立覆盖仿真、封闭场地与公开道路的多层级验证能力。
智能驾驶的竞争本质上是软件与算法能力的竞争。人工智能应用软件开发将传感器数据、车辆动力学与交通场景知识转化为可执行的智能行为,是智能驾驶系统从原型走向量产的关键支撑。未来随着端到端模型、大模型上车等技术的演进,AI软件在智能驾驶中的核心地位将进一步凸显。企业需要持续投入算法研发与数据闭环建设,才能在智能化竞争中占据主动。
最新产品